回転速度の信号を模擬したいが、周波数発生器に何ヘルツ入れればいいのかが分からない。
答えは、定格回転数と歯車の歯数から計算で出せます。
スピードセンサー(SSG)は何を検出しているか
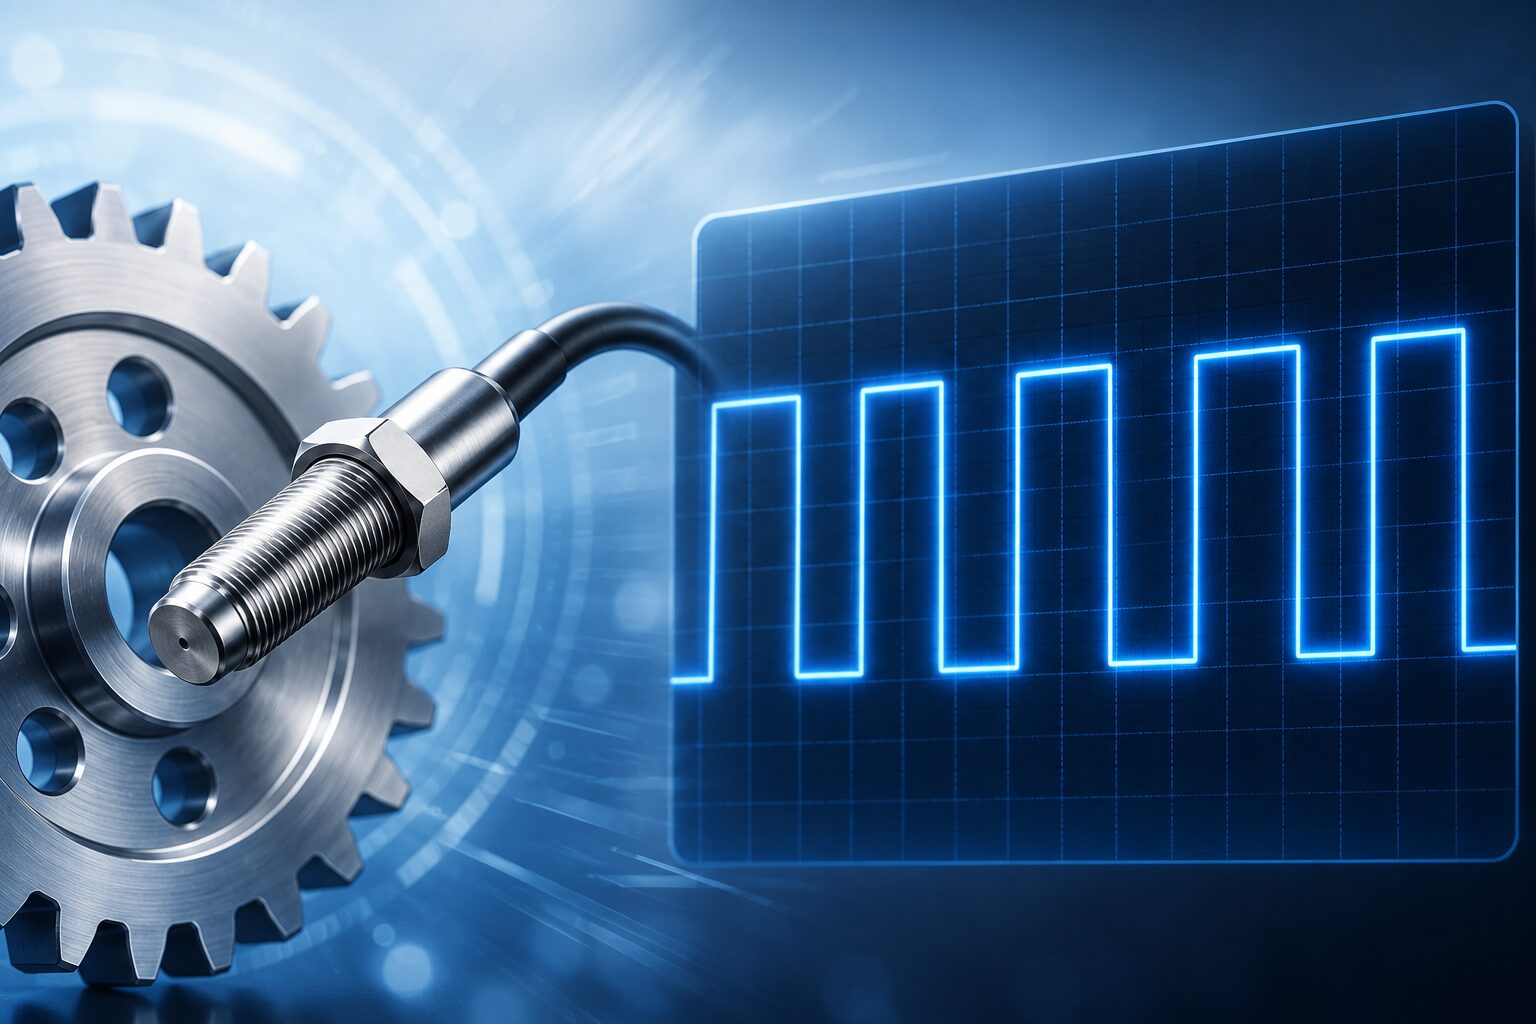
水車発電機の回転速度は、発電機の上部軸に取り付けた歯車と、その歯に近接させたピックアップセンサーで検出します。この組み合わせをSSG(スピードシグナルセンサー)と呼びます。
原理は単純です。軸が回ると歯車の歯が次々とセンサーの前を通過します。センサーは歯が来たときと来ないときで出力が変わるので、歯の数だけパルスが出ます。出てくる波形は矩形波です。
つまり、回転が速くなればパルスの間隔が詰まり、周波数が上がります。回転速度という機械的な量が、周波数という電気的な量に置き換わるわけです。この置き換えの比率を決めているのが歯車の歯数です。
接点や測定器を介さず、非接触で回転を拾えるのがこの方式の利点です。可動部に触れないので摩耗もありません。
取り付けのときは、センサーと歯車のギャップを確認しておきます。ここがずれていると、パルスが安定して出ません。
検出した回転速度は何に使われるか
検出した回転速度は、大きく2つの系統に使われます。
1つ目はHMI(タッチパネル)への表示です。運転員が現在の回転速度を把握するためのものです。
2つ目が保護です。回転速度は過速度保護リレーに入力されます。何らかの原因で回転が上がりすぎたとき、機械が壊れる前に止めるための系統です。
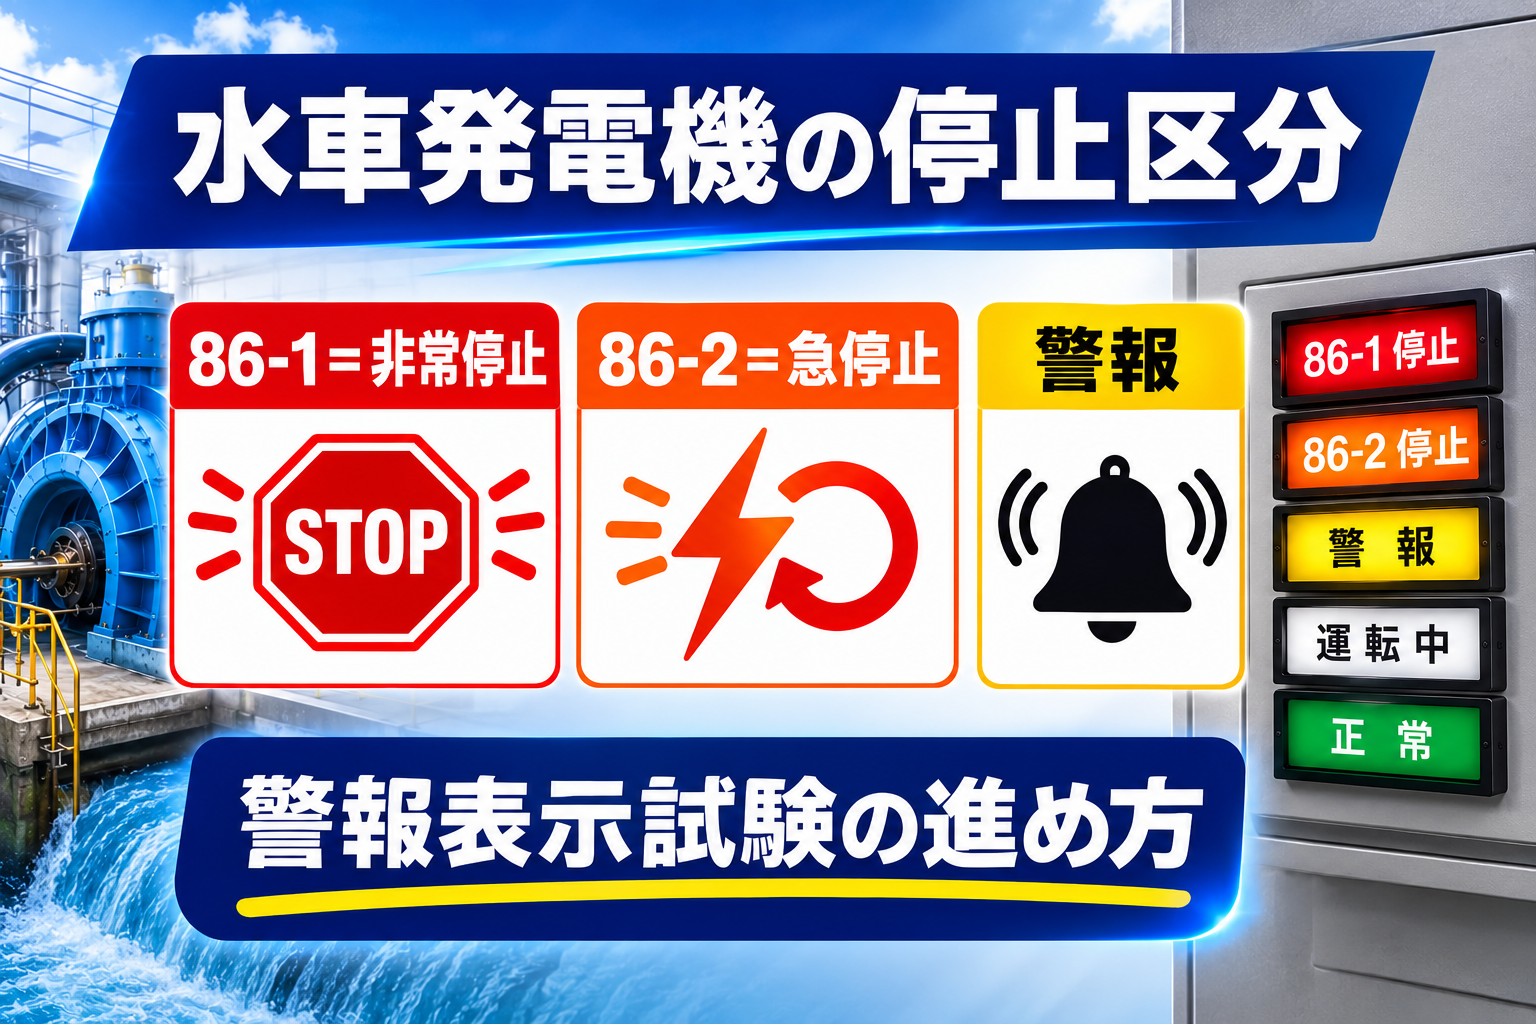
過速度は機械的な故障に分類されるため、水車発電機の停止区分では急停止(86-2)に割り付けられます。停止区分の考え方については、水車発電機の停止区分|86-1・86-2・警報の違いと警報表示試験の進め方で整理しています。
表示が合っていても保護が動かなければ意味がありませんし、その逆もあります。試験では両方を確認します。
盤内での信号の流れ
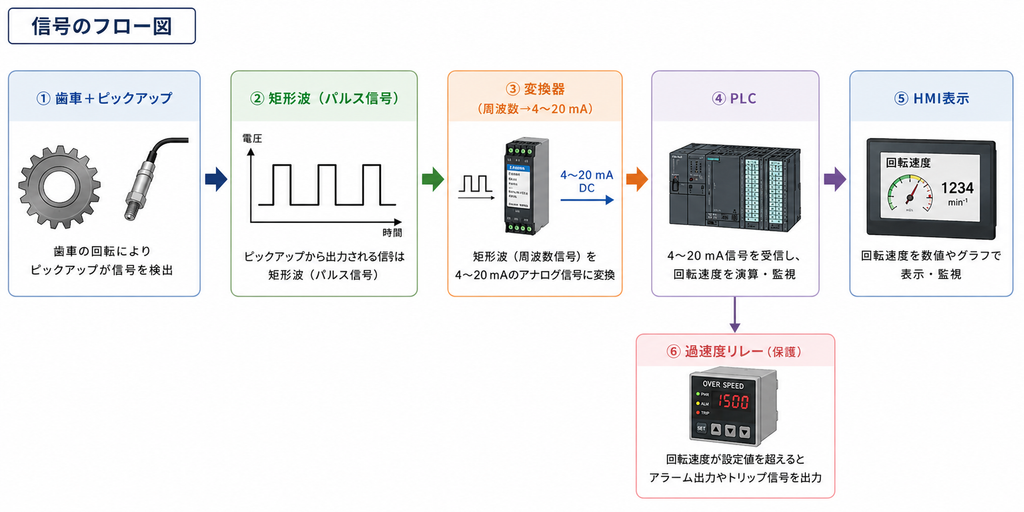
センサーが出した矩形波は、そのままPLCに入るわけではありません。間に変換の工程が入ります。
流れはこうです。
- センサーが矩形波を出力する
- 制御ケーブルで制御盤まで伝送する
- 盤内の変換器が、周波数を4〜20 mAの電流信号に変換する
- PLCに入力され、回転速度として処理される
- HMI表示と過速度リレーへ分配される
4〜20 mAに変換しているのは、ノイズに強く、断線を検出できるためです。0 mAは正常な状態としてありえないので、信号が0になれば断線と判断できます。
試験で不具合が出たとき、センサー側なのか、変換器なのか、PLCの設定なのかを切り分ける必要があります。そのためにこの経路を頭に入れておいてください。
表示が出ないときは、センサーを疑う前に、盤内の変換器を確認します。
模擬入力する周波数の計算
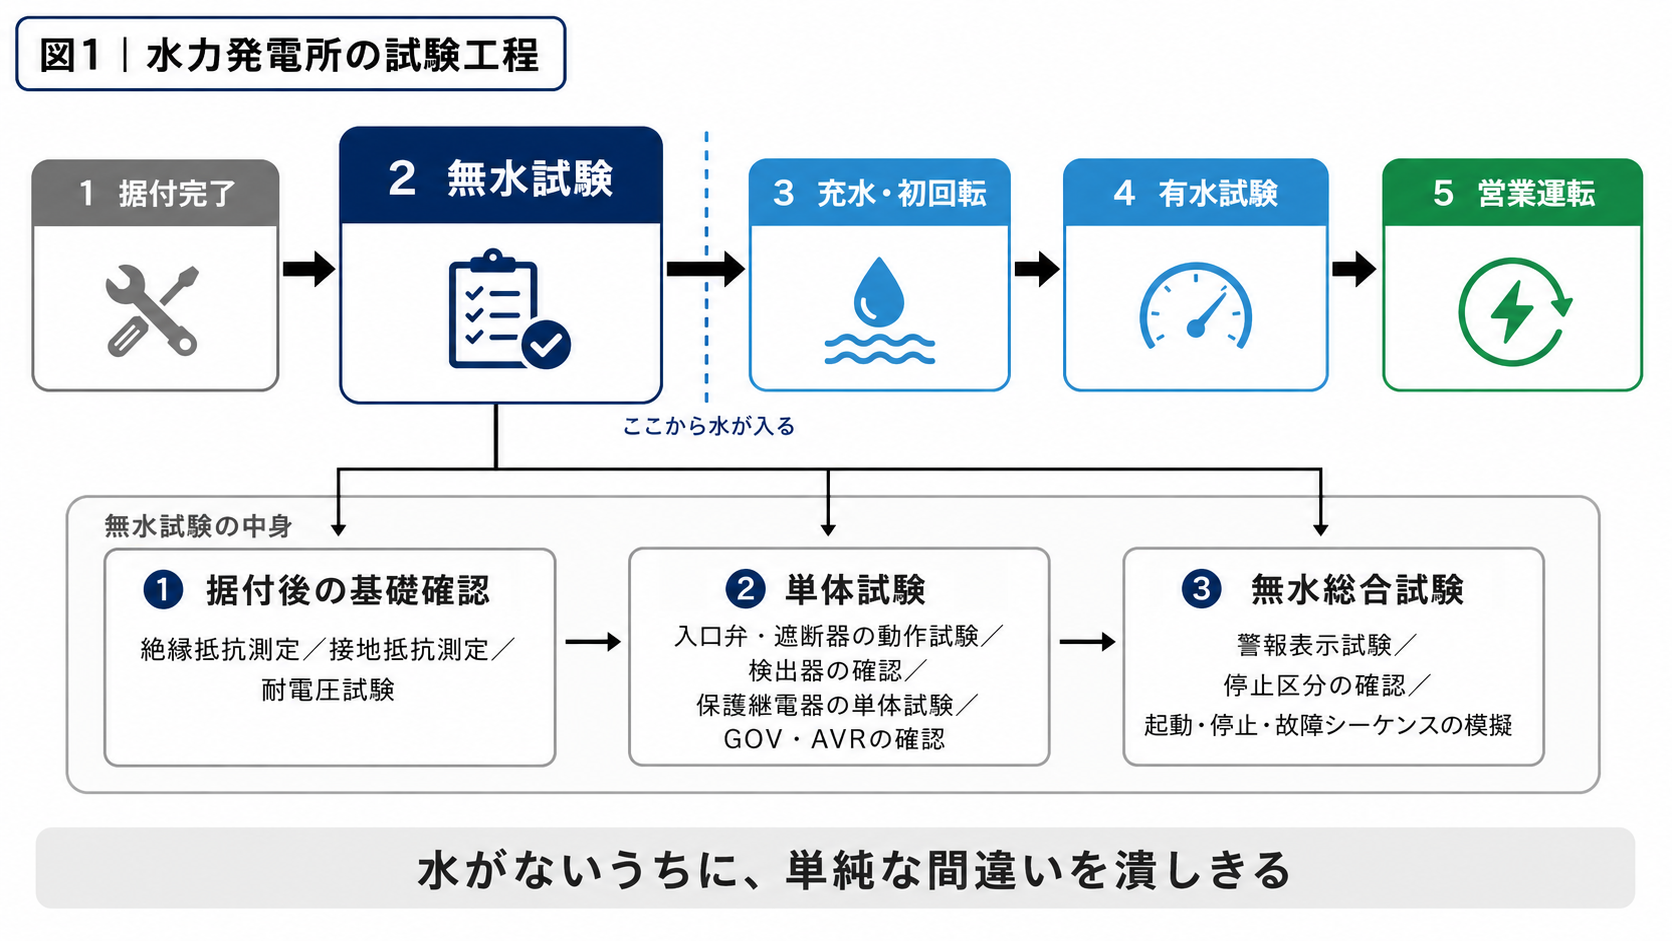
ここがこの試験の中心です。無水試験では実際に機械を回せないので、センサー側から周波数を模擬入力して、表示とリレーの動作を確認します。
そのために「定格回転数のとき、センサーから何ヘルツ出るのか」を計算します。今回の発電機を例にすると、定格回転数は428.6 rpm、歯車の歯数は16です。
手順1:1秒あたりの回転数に直す
428.6 ÷ 60 = 7.143 回転/秒
手順2:歯数を掛ける
1回転で16パルス出るので、7.143 × 16 = 114.29 Hz
周波数発生器で114.29 Hzを入力し、制御盤の表示が定格の428.6 rpmになれば正常です。式でまとめると次のとおりです。
入力周波数 [Hz] = 回転数 [rpm] ÷ 60 × 歯数
この式さえ押さえておけば、定格以外の回転速度を模擬したいときにも応用できます。過速度リレーの整定値を確認するときは、整定回転数をこの式に入れれば必要な周波数が出ます。
定格回転数が半端な数字になる理由
428.6 rpmという中途半端な値を見て、なぜこんな数字なのかと思うかもしれません。これは同期速度の式から決まっています。
同期速度 Ns [rpm] = 120 × 周波数 f [Hz] ÷ 極数 P
50 Hz地域で極数が14の発電機であれば、120 × 50 ÷ 14 = 428.57 rpm となります。割り切れない数字になるのは、極数が14だからです。定格回転数は設計者が適当に決めた数字ではなく、系統周波数と極数から一意に決まります。
計算の途中では丸めすぎないようにします。7.143を7.14として計算すると114.24 Hzとなり、正しい114.29 Hzから0.05 Hzずれます。試験器に打ち込む値なので、丸めるのは最後の1回だけです。
周波数の模擬入力と表示確認
計算ができたら、ファンクションシンセサイザ(周波数発生器)をセンサー側に接続して周波数を入力します。手順は次のとおりです。
- センサーの配線を外し、周波数発生器を接続する
- 計算した周波数を入力する
- HMIの回転速度表示を読む
- 表示が定格回転数と一致することを確認する
確認は定格の1点だけで終わらせないほうが賢明です。ゼロ付近、定格、過速度整定値の付近と、複数点で見ておくと、変換器のスパンやゼロがずれていた場合に気づけます。1点だけ合わせても、傾きがずれていれば他の領域で誤差が出ます。
外した配線は必ず記録し、試験後に元へ戻します。回転検出は保護に直結する信号なので、戻し忘れは重大な結果につながります。
周波数は定格の1点だけでなく、何点か変えて、表示が直線的についてくるかも見ます。
過速度リレーの整定と動作確認
過速度の保護は1段だけではありません。今回の設備では2段構成でした。
| 段 | 動作 | ねらい |
|---|---|---|
| 過速度1段 | 整定回転数に達した状態が60秒続くと警報 | 運転員へ知らせ、対処の余地を残す |
| 過速度2段 | 整定回転数に達してから1秒でトリップ | 機械を守るため即座に停止させる |
段階を分けているのは、わずかな行き過ぎと、本当に危険な状態を区別するためです。少し上振れしただけで毎回トリップさせていては運用になりません。一方で、本当に回転が跳ね上がっているときに何十秒も待つわけにもいきません。
確認は、計算式で求めた整定値相当の周波数を入力し、そこからの時限どおりに動作するかを見ます。リレー側の動作と、盤表示の両方を確認します。
今回の試験では、リレーおよび盤表示の校正確認はいずれも良好でした。
過速度リレーは、動作したことだけでなく、動作までの時間も測っておきます。
まとめ
スピードセンサーの試験は、回転という機械的な量が、パルス、周波数、電流信号と姿を変えながら保護まで届く経路を、順に確かめる作業です。要点は3つです。
- 模擬入力する周波数は 回転数 ÷ 60 × 歯数 で求める
- 確認は定格の1点だけでなく、複数点で直線性を見る
- 表示の一致と、過速度リレーの動作・時限は別々に確認する
回転速度は、表示のためだけの信号ではありません。過速度という機械的故障を検出して急停止(86-2)へつなぐ、保護の入口にあたる信号です。そこまで意識して試験にあたると、数値を合わせる作業の意味が変わってきます。
関連記事:水車発電機の停止区分|86-1・86-2・警報の違いと警報表示試験の進め方/保護継電器試験の基礎
回転速度の検出が正しいことは、負荷遮断試験とはで速度上昇を測るときの前提にもなります。
コメント